CHIHAI: エンコーダモーターの専門メーカー!

ワイド製品

深セン千海汽車有限公司は 2002 年に設立され、マイクロDCモーターとDCリダクションモーターの専門メーカー。 当社のビジネスはマイクロモーターから始まり、その後いくつかのDC減速モーターシリーズを開発しました。

プロフェッショナルチーム

私たちのチームメンバーは長年の経験があり、それぞれの分野の専門家です。 当社には 210 名を超える熟練した従業員と 26 名の技術エンジニアがいます。

24時間オンラインサービス

お客様のニーズは常に私たちの最優先事項です。 私たちはお客様の懸念に注意深く耳を傾け、解決策を見つけるために協力して取り組みます。

競争価格

当社はすべての製品に競争力のある価格を提供し、お客様と協力してニーズを満たす予算を作成します。

トップページ 1234567 最後の

エンコーダモーターとは何ですか?


モーター エンコーダーは、電気モーター シャフトの速度および/または位置に関する情報を提供するように適合されたロータリー エンコーダーです。 一般的なロータリー エンコーダと同様、モーター エンコーダは磁気式または光学式が最も一般的で、インクリメンタルまたはアブソリュートの信号を生成します。

エンコーダモーターを使用するメリット


CHP-20GP-180 Dc Planetary Gear Motor

位置確認

限界を超えると、ステップ モーターは終点に到達する前に失速します。 このイベントは通常、モーターが高サイクル用途向けに適切に仕様化されていない場合に発生します。 エンコーダは、動作プロファイルの終了時に位置フィードバックを提供し、ステップ モーターが終了位置に到達する前に停止したかどうかを示します。 コントローラは、実際のモータ位置を定義するエンコーダ カウントを移動終了時の目標モータ位置と比較し、差異があるかどうかを判断します。 エンコーダのカウントが実際のモーターの位置と一致しない場合は、修正移動またはモーション プロファイルが計算され、実行されます。
位置検証は最も単純なアルゴリズムを使用し、最も基本的なコントローラーまたはマイクロプロセッサーを使用して実行されます。 ただし、この機能では、計算と修正を行う前に、モーション プロファイルが完了するまで待つ必要があります。 その結果、オペレータは修正動作を実行するまでに長時間待機する可能性があります。 位置検証は、テストやラボ環境などの低サイクルかつ少量のアプリケーション、またはサイクル タイムが問題にならない手動プロセスの操作に最適です。

失速検出

失速検出は、モーターの失速が発生するとすぐにユーザー/システム/マシンに通知し、モーターが目標位置に到達したかどうかの不確実性を排除します。 位置検証よりも高度な機能であるストール検出により、コントローラはエンコーダ カウントのレジスタとターゲット モータ位置を、移動の終了時だけでなく継続的に比較できます。 比較はバックグラウンドで継続的に実行されます。 その結果、モーターが空のサイクルを完了するのを待たずにストール状態が即座に検出されるため、修正動作をより早く実行できるようになります。


ストールを検出すると、コントローラーは上位レベルの PLC、PC、または HMI に警告を発して、機械全体の機能の中断を回避したり、人間のオペレーターによる介入を要求したりすることもできます。 コントローラーは移動プロファイルの問題を検出するとすぐに、修正アクションをトリガーします。 ストール検出は、時間に敏感なアプリケーションやサイクルタイムが重要な場合に適しています。 これは、産業用ソリューションの最小レベルの機能です。

ストール防止

システム機能は大幅に向上しますが、失速検出によってステップ モーターの性能が本質的に向上するわけではありません。 それでも、オペレータは修正動作を実行し、軸をホーム位置に再参照する必要があります。 一方、失速防止機能は、失速を防ぐために移動プロファイルを動的かつ自動的に調整し、モーターが一定のトルクで動作して失速することなく正確な終了位置に到達できるようにします。 コントローラーは、モーターの動きを維持し、実際のエンコーダーカウントと目標モーター位置の間の遅れを排除するのに十分なトルクが得られるモーター速度を直観的に調整します。 このようにして、モーターは、最大速度は低下しますが、動作し続けます。
速度低下の規模は、モーターの利用可能なトルクと動作プロファイルで要求されるトルクの差に直接関係します。 多くの場合、速度の変化は非常に小さいか、ユーザーには知覚できません。 モーターが移動プロファイルを完了し、目標の終了位置に正常に到達する間、トレードオフとして全体の動作時間が増加します。
失速防止は、摩擦の増加、負荷の変動、またはその他の要因により動作が計画どおりに進まない場合に、失速検出よりも利点があります。 実際には、ドライブ/コントローラーが移動プロファイルを常に調整するようにシステムを設計することはありません。 最終的には、システムが移動を完了するまでに時間がかかるようになり、マシン全体の動作に悪影響を及ぼす可能性があります。

サーボ制御とモータートルクの向上

エンコーダのフィードバックをサーボ制御に使用することで、ステップ モーターはモーターのトルクを増加させ、動的パフォーマンスを向上させます。 モーターの定格保持トルクよりも最大 50% 高いピーク トルクを備えたサーボ制御ステップ モーター システムは、より高い加速率とより高いスループットで動作し、より高速なマシン サイクルを実現できます。
 
エンコーダモーターの種類


ACモーターエンコーダー

AC 誘導モーターはコスト効率が高く、頑丈で耐久性に優れています。 これらの特性により、幅広い自動機械制御システムで特に一般的になります。 モーター エンコーダを使用すると、AC モーターの速度制御が他の方法よりも高度になります。 AC モーターは非常に広く使用されているため、ほとんどのアプリケーションでは耐衝撃性と耐振動性が重視されています。 多くの場合、電線管ボックス、ラッチ、ミルスペックなどの産業用コネクタ オプションを備えたエンコーダが好まれます。

 
DC モーターエンコーダー

DC モーターの正確な速度は、閉ループ フィードバックなしでは制御することが特に困難です。 システムの他の部分から隔離されているため、固定子の磁場内で回転する巻線シャフトをある程度の精度で測定できます。 実際のアプリケーションでは、多くの場合、モーター エンコーダーが DC モーターの正確な速度をシステムに知らせる唯一の方法です。

 
サーボモーターエンコーダー

永久磁石モーターまたはサーボモーターは、出力よりも精度が重要な状況で使用される傾向があります。 サーボ モーター エンコーダもこれに倣い、閉ループ システムで使用する高分解能アブソリュート エンコーダとして設計されることがよくあります。 インクリメンタル エンコーダ フィードバックは、適切な制御システムと組み合わせると、サーボ モータの低コスト フィードバックの代替手段となります。

 
ステッピングモーターエンコーダー

ステッピング モーターは、その設計により位置情報を提供するため、オープン ループ システムで人気があり、コスト効率の高いコンポーネントとなっています。 この機能は、特に負荷が頻繁かつ突然変化する場合に、正確な速度制御を提供することを妨げます。 ステッピング モーター エンコーダは、より正確な制御を実現する閉ループ フィードバックを提供し、多くの場合、ステッピング モーター設計に固有の位置制御を強化するためにインクリメンタルです。 多くのステッピング モーターはサイズがコンパクトで、ベアリングを使用しないモジュラー エンコーダーに適しています。


プロダクトセンター


DC Planetary Gear Reduction Motor With Encoder

長さに合わせてカットするアプリケーションの場合

測定ホイールを備えたエンコーダは、供給された材料の量を制御装置に伝えるため、制御装置はいつ切断すべきかを知ることができます。

CHP-20GP-180 Dc Planetary Gear Motor

天文台で

エンコーダは、位置決めフィードバックを提供することで、可動ミラーがどの位置にあるかをアクチュエーターに伝えます。

CHF-480WA HIGH Torque Motor

鉄道車両用昇降ジャッキについて

エンコーダによって正確な動作フィードバックが提供されるため、ジャッキが一斉に上昇します。

CHP-20GP-180 Dc Planetary Gear Motor

精密サーボラベル貼付システム内

エンコーダ信号は PLC によってボトルの回転のタイミングと速度を制御するために使用されます。

480 Medium Speed High Torque Shaft Motor

印刷アプリケーションの場合

エンコーダからのフィードバックによりプリント ヘッドが作動し、特定の位置にマークが作成されます。

480 Medium Speed High Torque Shaft Motor

大型クレーン付き

モーターシャフトに取り付けられたエンコーダーは位置フィードバックを提供するため、クレーンはいつ荷物を持ち上げるか解放するかを知ることができます。

GF5560-180 Dc Turboworm Gear Reduction Motor

エレベーターの中

エンコーダーは、かごが正しい階の正しい位置に到達したことをコントローラーに伝えます。 つまり、エンコーダの動きをエレベータのコントローラにフィードバックすることで、エレベータのドアが床と同じ高さで開くようになります。 エンコーダがないと、単に平らな床に出ていくだけでなく、エレベーターに乗り降りすることになるかもしれません。

48GE Permanent Magnet DC Micro Plastic Gear Motor

自動組立ラインについて

エンコーダはロボットに動作のフィードバックを与えます。 自動車の組立ラインでは、これは、ロボット溶接アームに正しい位置で溶接するための正しい情報を確実に提供することを意味する場合があります。

Turntable Rotation Gear Motor CHW-9L370

エンコーダモータの位置・速度制御


ルール 1: 位置決め用エンコーダ

360 度を必要な角度位置精度で割った値より大きいパルス数を持つエンコーダを選択することをお勧めします。 言い換えれば、州の数は 4 ~ 10 倍になります。 位置決めにはラインドライバ(差動信号)付きエンコーダを選定してください。

ルール2:高精度位置決めのためのエンコーダ

高精度の位置決めを行うには、ラインドライバを備えた光学式エンコーダを選択してください。 補間磁気エンコーダよりも分解能が高く、ジッターが少なく、INL が低いです。

ルール 3: 機構による位置決めのためのエンコーダ

ライン ドライバを備え、状態数が中程度または少ない磁気エンコーダを選択します。 機械的に縮小すると解像度が向上します。 機械的な遊びがあるため、システムは高精度の光学式エンコーダの恩恵を受けることができません。

Rule 4: Encoder for High-Speed Control (>500rpm)

中程度または少ない状態数と十分に高い最大速度定格を持つエンコーダを選択します。 通常、高精度の光学式エンコーダは必要ありません。 通常、ほとんどのアプリケーションで十分な経験則は、(RPM での速度) × (CPT でのエンコーダ解像度) > 100、000 です。

ルール 5: 低速制御用エンコーダ (< 100 Rpm)

高速コントローラーと組み合わせて、状態数が多いまたは非常に多いエンコーダーを選択します。

 
モーターエンコーダーの取り付けオプション
シャフト付きモーターエンコーダ

従来、モーターのフィードバックは、モーターのシャフトに直接接続されたシャフト付きエンコーダーによって実現されていました。 これにより、シャフト付きモーター エンコーダは、他の設計では実現できない程度の電気的および機械的絶縁が得られます。 ただし、シャフト付きエンコーダをモーターに結合するには、確実に取り付けるために十分な長さのモーター シャフトが必要です。 カップリングの結合が不十分だと、シャフトの角度が変化し、モーターの性能に悪影響を与える可能性があります。 多くの設計では、モーターとエンコーダーの間にベル ハウジングまたはスタンドオフが使用されます。 これらの考慮事項により、通常、シャフト付きモーター エンコーダーのコストが増加します。

スルーボア、ブラインド中空ボア/中空シャフト、ハブ モーター エンコーダ

スルーボアおよびブラインド中空ボア/中空シャフトエンコーダは、シャフト付きパッケージよりも取り付けが簡単です。エンコーダは、パススルーシャフトカラーを介してモーターシャフトに直接取り付けられ、通常はモーターハウジングへの取り付けに柔軟なスチールテザーアームを使用します。 一部のスルーボア ハウジングは、C 面設計などのモーター互換ハウジングを介して取り付けられます。 このアプローチでは、別個のカップリングやその後のシャフトの調整は必要ありません。 スルーボア モーター エンコーダは、非導電性ボア インサートと取り付けブッシュが装備されていない限り、本質的に電気絶縁を提供しません。 ほとんどのスルーボアおよびブラインド中空ボア/中空シャフト モーター エンコーダは、通常、軽量のベアリングとハウジング構造を備えており、その結果、通常、シャフト付きモデルよりも低コストになります。

モジュラーモーターエンコーダー

モジュラーエンコーダは、ベアリングアセンブリなしでシャフトに直接取り付けられるエンコーダディスクを備えています。 別個のセンサー モジュールは軽量ハウジングによってサポートされています。 この設計の利点は、機械部品の削減によるコンパクトなサイズと低コストです。 さらに、ベアリングがないため、エンコーダは非常に高速 (30,000 RPM 以上) で、抵抗や始動トルクなしで動作できます。 モジュラーエンコーダは、ベアリングや安定化ハウジング構造がないため、衝撃や振動の影響を受けやすい場合があります。 もう 1 つの欠点は、ほとんどの設計では、ディスクとセンサーが適切に位置合わせされ、ギャップが確保されていることを確認するために追加の取り付け作業が必要になることです。

リングマウントモーターエンコーダ

モジュール式エンコーダと同様ですが、規模が大きく、リングマウント モータ エンコーダには、モータのハウジングに取り付けられたセンサ アセンブリと、モータのシャフトに取り付けられた磁気ホイールが含まれます。 その結果、通常、光学式エンコーダよりも衝撃、振動、汚染物質に対する耐性が高くなりますが、磁気ホイールはモーター自体に余分な機械的要求を課す可能性があります。 したがって、リングマウントエンコーダは、より堅牢なフレームを備えたより強力なモーターを使用する過酷な用途に特に役立ちます。 リングマウント エンコーダは、光学式エンコーダと比較すると比較的粗い分解能を使用し、速度と方向のフィードバックにのみ適しています。

Mini DC Worm Motor With Encoder

エンコーダを選択するときは何を考慮する必要がありますか?

信号の種類

エンコーダは、デバイスに送信される信号の形式でオブジェクトの位置に関する情報を提供します。 信頼性は高いものの、古いアナログ エンコーダは、これにアナログ信号を使用します。 アナログ エンコーダは、多くの産業用コントローラとの互換性があるため人気があります。 最も一般的な信号は 0-10 V と 4-20 mA です。 この場合、電圧出力は干渉や配線抵抗の影響を受けやすくなります。 電流出力は電気ノイズに対する耐性が高く、長いケーブルでデータを送信する際の信号損失が低くなります。 同時に、それらはデジタル信号を備えた産業用エンコーダに置き換えられることに成功しています。 伝送精度に加えて、最新の産業用インターフェースとも互換性があります。

互換性

産業オートメーションインターフェースとの互換性。 産業用システムは完全自動化に移行していますが、ProfiNet や ProfiBus 互換など、選択したインターフェイスとの対話に適したエンコーダを選択することが重要です。

保護の程度

保護の程度も同様に重要なパラメータです。 特に、モーターの加熱による温度上昇など、困難な動作条件下でエンコーダを使用している場合には注意が必要です。

メーカー

このような機器は現在多くのメーカーから提供されていますが、品質と信頼性はすべてのメーカーが遵守しているわけではありません。 完璧に動作する機器を入手し、最高の精度と速度でデータを提供したい場合は、当社にお問い合わせいただくことをお勧めします。

 
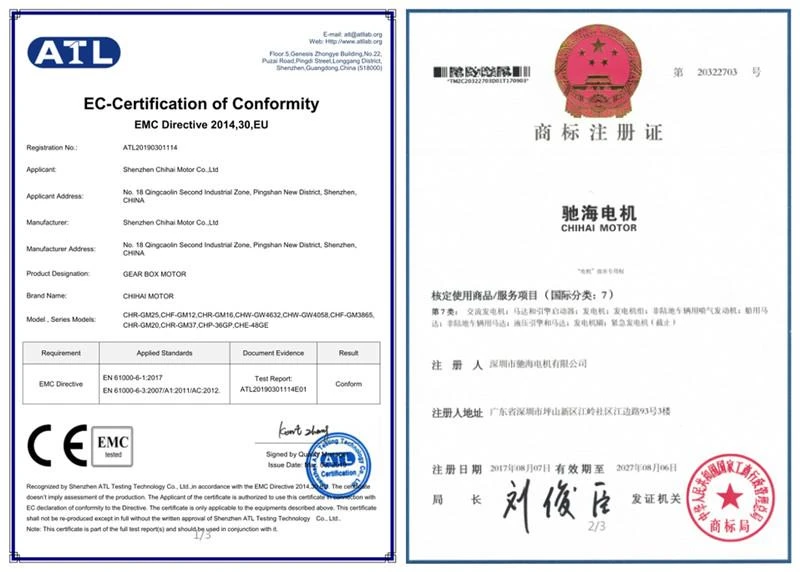
当社の認証とエンコーダモーター


productcate-800-572

productcate-730-730

チハイモーター

productcate-730-730

チハイモーター

productcate-730-730

チハイモーター


エンコーダモーターに関するよくある質問

Q: エンコーダモーターとは何ですか?

A: モーター エンコーダーは、電気モーターに取り付けられたロータリー エンコーダーで、モーター シャフトの速度や位置を追跡することによって閉ループ フィードバック信号を提供します。 インクリメンタルまたはアブソリュート、光学式または磁気式、シャフト付きまたはハブ/中空シャフトなど、さまざまなモーター エンコーダ構成が利用可能です。

Q: モーターにエンコーダーを追加できますか?

A: DC モーターは、単独ではサーボ モーターやステッピング モーターのように制御できません。 しかし、エンコーダを追加すると、DC モーターの可能性を最大限に引き出すことができます。 このアプローチを使用すると、DC モーターのシンプルさ、均一なトルク、軽量プロファイルを制御アプリケーションに活用できます。

Q: エンコーダサーボモーターはどのように動作しますか?

A: エンコーダは、機械式、磁気式、抵抗式、光学式などのさまざまな種類のテクノロジーを使用して信号を作成します。光学式が最も一般的です。 光学センシングでは、エンコーダは光の遮断に基づいてフィードバックを提供します。

以下の図は、光学技術を使用したインクリメンタル ロータリ エンコーダの基本構造を示しています。 LED から放射された光線は、不透明な線でパターン化されたコード ディスク (自転車の車輪のスポークによく似ています) を通過します。 エンコーダ シャフトが回転すると、LED からの光ビームは、光検出器アセンブリによって検出される前に、コード ディスク上の不透明な線によって遮られます。 これにより、パルス信号が生成されます。ライト=が点灯します。=の照明が消えています。 信号はカウンタまたはコントローラに送信され、その後、必要な機能を生成するために信号が送信されます。

Q: エンコーダの目的は何ですか?

A: エンコーダは、フィードバックを提供するセンシング デバイスです。 エンコーダは、モーションを、カウンタや PLC などのモーション コントロール システム内の何らかのタイプの制御デバイスで読み取ることができる電気信号に変換します。 エンコーダは、位置、カウント、速度、または方向を決定するために使用できるフィードバック信号を送信します。

Q: エンコーダは AC ですか? DC ですか?

A: エンコーダは主に AC 誘導モータや DC モータの速度と位置の制御に使用されます。

Q: エンコーダモーターにはどのような種類がありますか?

A: エンコーダには機械式、光学式、磁気式、電磁誘導式の4種類があります。 モーターを高精度に回転させるために必要な情報は、「回転量」「回転速度」「回転方向」「回転位置」の4つです。

Q: アブソリュートエンコーダとインクリメンタルエンコーダの違いは何ですか?

A: エンコーダはインクリメンタル信号またはアブソリュート信号を生成できます。 インクリメンタル信号は特定の位置を示すのではなく、位置が変化したことだけを示します。 一方、絶対値エンコーダは、位置ごとに異なる「ワード」を使用します。つまり、絶対値エンコーダは、位置が変化したことの表示と、エンコーダの絶対位置の表示の両方を提供します。

Q: エンコーダ技術にはどのような種類がありますか?

A: 1) 光学式エンコーダ:
光学式エンコーダは最も一般的に使用されているエンコーダの一つであり、光源、回転円板、光検出回路から構成されています。 光源の電源がオンになっている場合、または LED の電源がオンの場合、極端な逆の場合、その光源は光検出器であり、その間にエンコーダ ディスクが配置されます。 エンコーダディスクは、間に貴重な穴が開けられた黒いディスクで構成されており、その穴を通して光は光検出器によって受信され、穴が存在しない場合には光は遮断されます。 これにより、マイクロコントローラーによって処理される光パルスが生成され、回転方向が決定されます。マウスはこのタイプのエンコーダーの好例です。
2)リニアエンコーダ:
リニア エンコーダは、産業オートメーションおよび制御で主に使用されるエンコーダの一種です。 位置を決定するリニアスケールを備えたデバイスです。 スケールにはセンサーがあり、スケールを読み取り、その位置を決定できます。 デジタル ノギスはリニア エンコーダの好例です。 リニア エンコーダは、アブソリュートまたはインクリメンタルの場合とそうでない場合があります。 このタイプのエンコーダは、旋盤や産業用オートメーションツールなどの高精度機器で使用されます。
3)アブソリュートエンコーダ:
学ぶことができる最も興味深いエンコーダの 1 つは、アブソリュート エンコーダです。 回転中にビットの連続ストリームを提供するインクリメンタル エンコーダとは異なり、アブソリュート エンコーダは、空間内の各位置に固有のワード ビットを出力するタイプのエンコーダです。 これにより、他のタイプのインクリメンタル エンコーダよりも高い分解能が得られ、さまざまなタイプのマイクロコントローラに適応してパフォーマンスを向上させることもできます。
4) インクリメンタルエンコーダ:
インクリメンタル エンコーダは、さまざまな種類のアプリケーションに一般的に使用される、もう 1 つの最も一般的なタイプのエンコーダです。 エンコーダの種類に応じて角運動をデジタル/アナログ信号に変換するエンコーダです。 インクリメンタル エンコーダはモーターのシャフトの位置を決定するために使用でき、主にサーボ モーターで使用されます。

Q: モーターエンコーダーの故障の原因は何ですか?

A: エンコーダの故障の最も一般的な原因は、ベアリングに正しく装着されなくなったシャフトが歪んだり曲がったりすることです。これはシャフト振れとも呼ばれる問題です。 シャフトが歪んでいると内部ベアリングに応力が加わり、ベアリングの故障や最終的にはエンコーダの過熱につながる可能性があります。

Q: エンコーダをテストするにはどうすればよいですか?

A: エンコーダをオンにし、シャフトをゆっくり回転させて、マルチメータの電圧読み取り値を観察します。 エンコーダのデータシートに指定されている予想電圧レベルに対して電圧読み取り値を確認してください。 シャフトが回転すると電圧が変化するはずで、これはエンコーダが正しく動作していることを示しています。

Q: モーターエンコーダーの精度はどのくらいですか?

A: エンコーダの精度は分角または秒角で測定され、20 角 (0.3 度) か、一般的には 5 角秒 (0.0014 度) 程度の精密デバイスを備えた高精度エンコーダと考えられています。 。 エンコーダ読み取りの精度は、複数の誤差要因によって低下する可能性があります。

Q: ブラシレスモーターの騒音が非常に大きいのはなぜですか?

A: ブラシレスモータでは、エアギャップに永久磁石がほぼラジアル方向に入り込み、ステータとロータにラジアル力が発生し、電磁振動や騒音が発生します。

Q: 4x4 エンコーダモーターとは何ですか?

A: 4WDトランスファーケースシフトエンコーダーモーターです。 4WD トランスファー ケース シフト エンコーダー モーターは、トランスファー ケース内のギアを回転させる部品で、車両を 4x4 モードに切り替えることができます。 シフトエンコーダーモーターはトランスファーケースの外側にあり、3 本のボルトでトランスファーケースに固定されています。

当社は15年以上にわたり中国でエンコーダモーターの専門メーカーとして、高品質のカスタマイズ製品の提供に特化しています。 当社の工場からバルクエンコーダモーターの在庫を卸売りしていただけることを心より歓迎いたします。

お問い合わせを送る